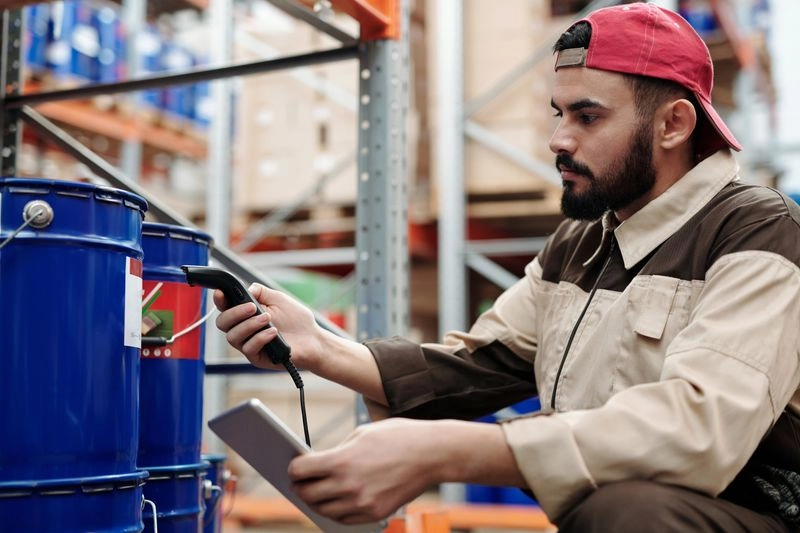
Tương tác bàn tay với vật thể — cầm, nắm, xoay, lắp ráp, thao tác công cụ — là loại dữ liệu quan trọng cho robot học thao tác (robotic manipulation) và các hệ thống thị giác máy tính giám sát quy trình sản xuất, kiểm tra thao tác chuẩn.
Độ chi tiết là yếu tố quyết định
Khác với nhận diện vật thể thông thường, dữ liệu tương tác tay-vật thể cần ghi nhận chính xác vị trí ngón tay, góc cầm nắm, và trình tự thao tác theo thời gian — sai lệch nhỏ trong góc quay camera cũng có thể khiến chi tiết quan trọng bị che khuất.
Quy trình thu thập của VIETDATA
- Bố trí nhiều góc camera đồng thời để không bỏ sót chi tiết thao tác
- Thực hiện lặp lại thao tác với nhiều vật thể có hình dạng, kích thước khác nhau
- Thu thập cả thao tác đúng chuẩn lẫn các biến thể lỗi thường gặp (nếu dự án cần huấn luyện nhận diện lỗi thao tác)
- Đồng bộ dữ liệu từ nhiều góc quay trước khi bàn giao cho bước chú thích
VIETDATA phối hợp cùng đội ngũ kỹ thuật của khách hàng ngay từ giai đoạn thiết kế kịch bản, đảm bảo dữ liệu thu về đúng với yêu cầu đầu vào của mô hình robot học.
Ứng dụng thực tế
- Robot học thao tác (robotic manipulation): học cách cầm, lắp ráp vật thể từ dữ liệu người thật
- Kiểm tra thao tác chuẩn trong sản xuất: phát hiện thao tác sai quy trình
- Thực tế ảo/tăng cường (VR/AR): mô phỏng tương tác tay tự nhiên
- Thiết bị điều khiển bằng cử chỉ: nhận diện thao tác tay để điều khiển thiết bị
Định dạng bàn giao
Dữ liệu đa góc quay được đồng bộ theo mốc thời gian, bàn giao kèm bảng mô tả từng thao tác và vật thể liên quan. Với dự án cần độ chính xác cao về vị trí ngón tay, VIETDATA có thể phối hợp bổ sung cảm biến chuyển động (motion capture) theo yêu cầu riêng.
Thách thức khi thu thập dữ liệu tương tác tay-vật thể
So với nhận diện vật thể thông thường, dữ liệu tương tác tay-vật thể đòi hỏi độ chi tiết cao hơn nhiều: cần ghi nhận chính xác vị trí từng ngón tay, góc cầm nắm, và trình tự thao tác theo thời gian. Một góc quay lệch nhẹ cũng có thể khiến chi tiết quan trọng — ví dụ đầu ngón tay chạm vào vật ở điểm nào — bị che khuất hoàn toàn, khiến dữ liệu không dùng được cho mô hình robot học thao tác. Thách thức kỹ thuật là phải bố trí đủ góc camera để không bỏ sót chi tiết, mà vẫn giữ được tính nhất quán giữa các lần quay khác nhau để mô hình học được quy luật chung thay vì ghi nhớ từng trường hợp cụ thể.
Quy trình triển khai
VIETDATA bố trí nhiều góc camera đồng thời cho mỗi phiên thu thập, đảm bảo không bỏ sót chi tiết thao tác dù góc chính bị che một phần. Mỗi thao tác được thực hiện lặp lại với nhiều vật thể có hình dạng và kích thước khác nhau, giúp mô hình học được quy luật cầm nắm tổng quát thay vì chỉ ghi nhớ một vật thể cụ thể. Với các dự án cần huấn luyện nhận diện lỗi thao tác, VIETDATA thu thập cả thao tác đúng chuẩn lẫn các biến thể lỗi thường gặp trong thực tế sản xuất. Dữ liệu từ nhiều góc quay được đồng bộ thời gian chính xác trước khi bàn giao cho bước chú thích, và VIETDATA phối hợp cùng đội kỹ thuật khách hàng ngay từ giai đoạn thiết kế kịch bản để đảm bảo đúng yêu cầu đầu vào của mô hình robot học.
Câu hỏi thường gặp
Có cần thiết bị cảm biến chuyên dụng để thu dữ liệu tương tác tay không? Với yêu cầu độ chính xác cao về vị trí ngón tay, VIETDATA có thể bổ sung cảm biến chuyển động (motion capture) theo yêu cầu riêng, ngoài việc quay đa góc tiêu chuẩn.
Dữ liệu có bao gồm cả trường hợp thao tác sai/lỗi không? Có, nếu dự án cần huấn luyện mô hình nhận diện thao tác sai quy trình, VIETDATA thu thập thêm các biến thể lỗi thường gặp bên cạnh thao tác chuẩn.
VIETDATA có kinh nghiệm với dự án robot học thao tác công nghiệp không? Có, đội ngũ phối hợp trực tiếp với kỹ sư robot của khách hàng để đảm bảo dữ liệu đúng định dạng và độ chi tiết cần thiết cho pipeline huấn luyện.
VIETDATA trao đổi phạm vi và báo giá trong vòng 24 giờ.